
公司新闻
一到转运高峰,医院里最先“堵住”的,往往不是电梯,也不是走廊,而是那些看不见却最致命的链路:药品补给慢半拍、检验标本卡在路上、无菌包错过窗口期、病区临时加单没人能及时响应。
平日里这些问题还能靠“加人、加班、加急”顶住,但当物资量级上来,靠人硬扛的系统会出现一种共同的特征:越忙越乱,越乱越慢。
在“大批量物资转运压力”这个前提下,医院要的不是一台更快的机器人,而是一套能在复杂环境里“多机一起跑、还跑得不打架”的协同调度方案。真正的难点也不在“能不能跑”,而在四个字——如何稳定。
1)高峰期的矛盾不在“量”,在“同时发生”
医院转运不是工厂物流:路线不固定、优先级不断变化、任务类型差异极大。
同一时间可能发生:
手术室临时加急:需要无菌包、器械回收、标本送检并行;
ICU补给:药品与耗材有严格时效,且对交付准确率极敏感;
检验科与病区之间:标本需要快,且对震动、倾倒、交接规范有要求;
药房补药:批量、重复、密集,单次任务看似简单,但会把通道和电梯“挤爆”。
所以高峰期真正的冲突是“任务的并发性”和“通行资源的稀缺性”叠加:同一条走廊、同一组电梯、同一个门禁点,会在某个时段被不同任务同时争夺。
如果没有协同调度,多台机器人再聪明,也会在现实里变成“多台各跑各的”,最终出现:
在电梯口排队耗时,任务整体延误;
在窄通道互相礼让,形成拥堵;
高频任务抢占资源,低频但高优先级任务被挤压;
机器人回充不统一,续航风险在高峰被放大。
协同调度的价值,就是把“单机最优”升级为“系统最优”。
2)多机协同调度的核心:把医院当成一张“会变化的路网”
方案的底层思路可以拆成三层:任务层、路权层、执行层。
任务层:先把任务“讲清楚”
同样是转运,优先级完全不同。建议把医院常见转运任务分为至少三类:
急诊/手术/标本类(强时效):超时成本极高,必须抢占资源;
药品/耗材补给类(强稳定):数量大、频次高,追求持续吞吐;
回收/配送边缘类(可延迟):可窗口化处理,适合错峰。
每个任务在系统里不是一句“从A到B”,而应该带上最关键的“约束标签”:时效、温控、交接点、是否可拼单、是否允许绕行、是否可中途等待。
只有任务结构清晰,调度才有抓手。
路权层:把电梯、窄通道、门禁当成“资源”来分配
医院里最容易爆的不是路,而是“瓶颈点”。协同调度要做的,是对瓶颈点实施资源化管理:
电梯:按时段与楼层热度预测分配“上行/下行窗口”,为强时效任务预留插队策略;
窄通道:用“虚拟单行/会车点”设计,让机器人有明确的让行规则;
门禁/缓冲区:设置等待区,避免机器人直接堵在门口或护士站前。
换句话说:不是让机器人在现场“随机应变”,而是提前在系统里“把冲突变成规则”。
执行层:分布式执行 + 集中式协调
多机协同最怕“单点失灵”。执行层建议采用:
机器人本体保持基本避障与安全能力(保证不撞人、不撞墙);
调度系统负责全局路径、任务分配、瓶颈资源调度(保证不堵、不乱、不互相卡死);
关键节点掉线可降级:允许机器人在局部区域自主回退/等待,避免全局瘫痪。
大批量压力下,“可降级”比“最聪明”更重要。
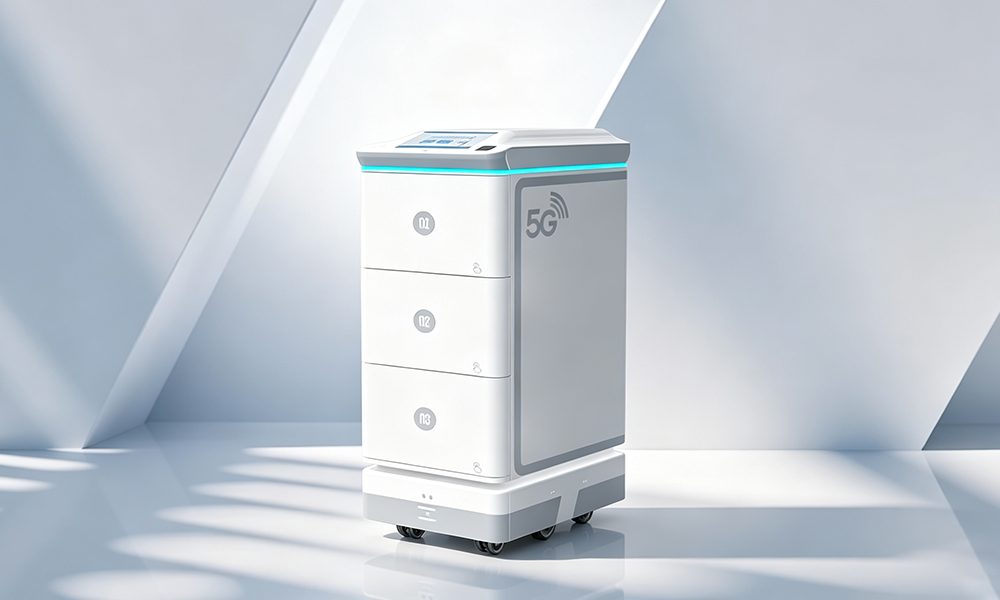
3)多机器人避障:不只要“躲开”,还要“别互相耗着”
医院环境里,避障面对的是三类对象:行人、推车、同类机器人。
单机避障通常能解决“撞不撞”的问题,但多机协同时要解决的是“耗不耗”的问题:两台机器人在狭窄走廊对峙,谁退?退到哪?退多久?退完会不会影响后面一串任务?
建议把避障策略分成两段:
第一段:本体安全避障(秒级反应)
检测到行人或推车,减速、绕行、必要时停车等待;
对于突发横穿,优先保证安全距离与可解释动作(别突然急转吓到人)。
这部分追求“安全第一、行为可预期”。
第二段:协同让行机制(分钟级协调)
优先级让行:强时效任务拥有更高路权,低优先级任务主动进入最近等待点;
会车点机制:在窄走廊预设可停靠区域,避免任意位置停车造成更大阻塞;
死锁预防:当系统检测到对峙趋势(两机相向、后方跟队)时,提前下发回退/绕行指令,而不是等卡住再处理。
关键点是:让行不是临场礼让,而是系统级“谁该让、让到哪、让多久”的可执行规则。
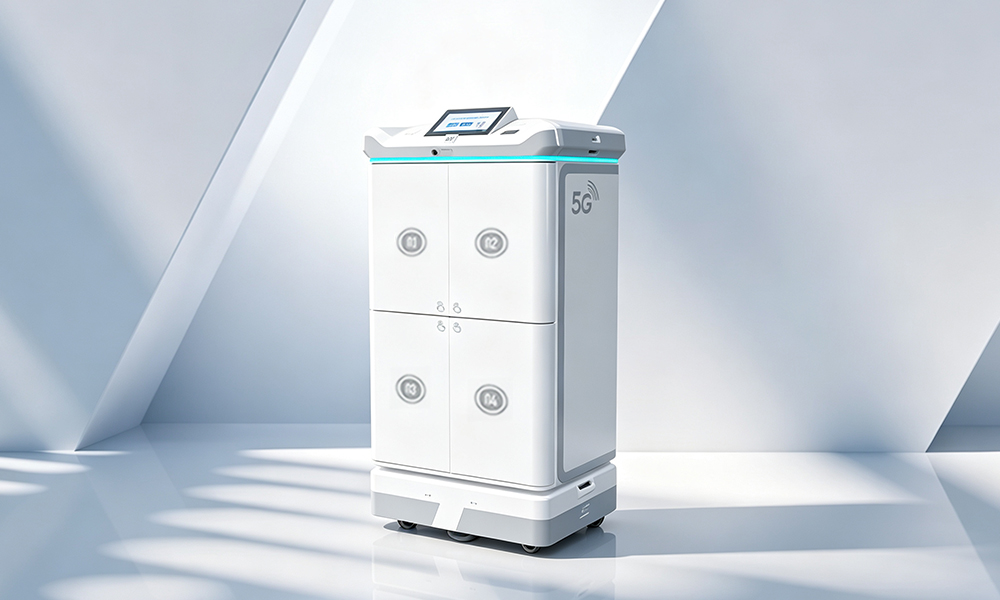
4)转运高峰怎么扛:把“实时调度”变成“提前预判 + 动态纠偏”
大批量压力下,调度系统最容易犯的错是“只盯当前最短路径”。医院高峰的拥堵往往具有规律性:换药前后、查房前后、手术换台、药房集中发药、检验集中送检……这些都会在时间轴上形成波峰。
更稳的做法是两手抓:
提前预判:根据历史任务与科室节奏,预测未来30–60分钟的任务密度与瓶颈点热度;
动态纠偏:当现场出现突发事件(电梯故障、通道临时封闭、门禁异常、急诊大波峰)时,系统及时重算并给出可解释的改道策略。
“预判”解决吞吐,“纠偏”解决意外。两者缺一不可。
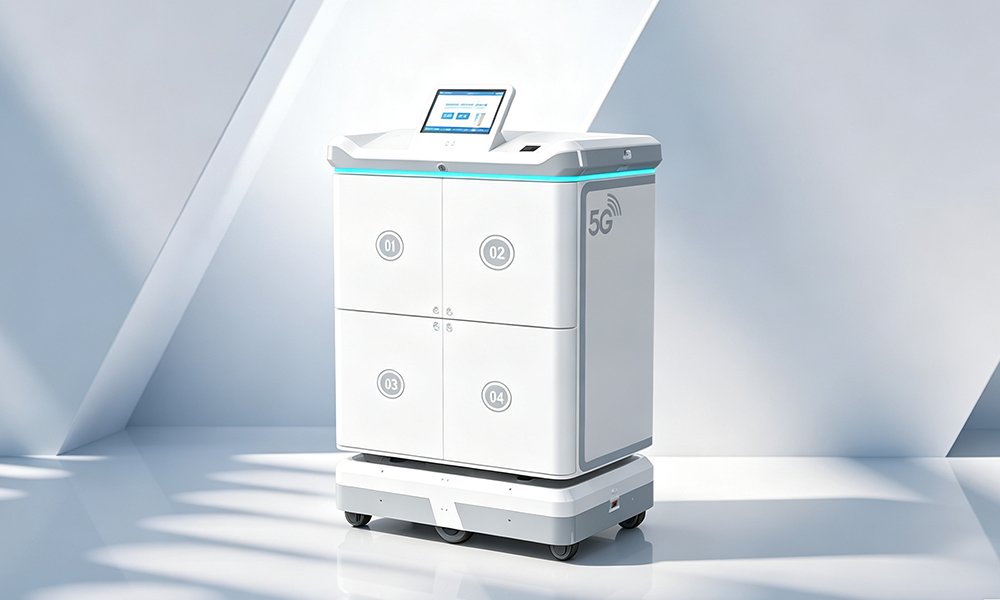
5)充电桩网络布局:充电不是“补电”,是“续航风险管理”
大批量转运最怕的不是机器人没电,而是“在最忙的时候没电”。因此充电桩布局不能只看“够不够用”,要看“能不能在高峰之前把电补回来”。
建议的布局原则是:
按瓶颈点布,而不是按空地布:电梯厅附近、物流通道交汇处、仓储/药房附近优先;
分层级设置:主充电点承担日常回充,边缘补能点负责临时补电与应急回退;
预留缓冲泊位:避免机器人排队充电导致通道拥堵;
调度联动:系统根据任务预测,提前安排低优先级机器人错峰回充;强时效机器人保留“最低安全电量阈值”,不足则不接长距离任务。
充电不是动作,而是策略。没有策略,电量就会在高峰变成“随机风险”。
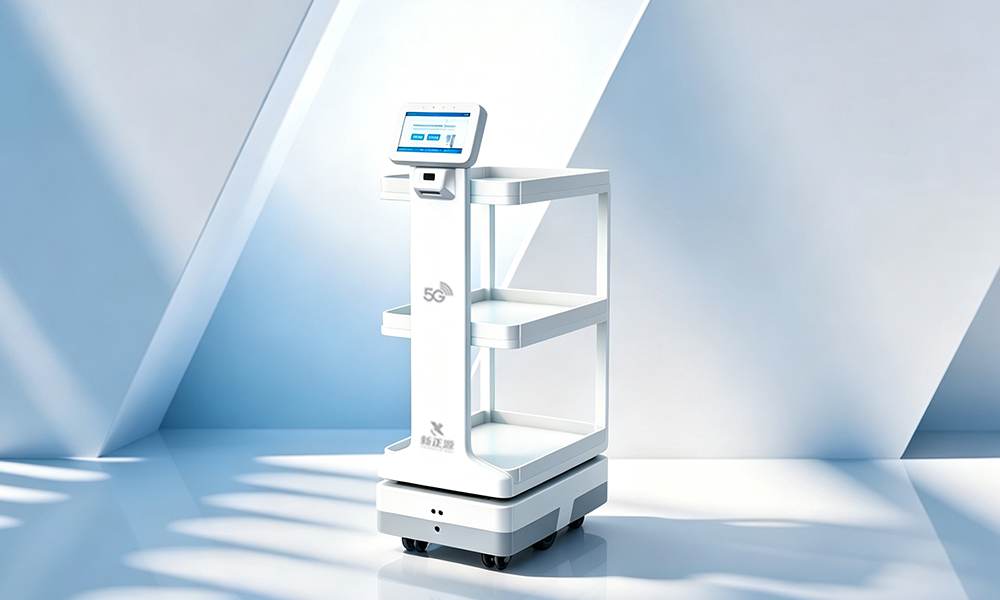
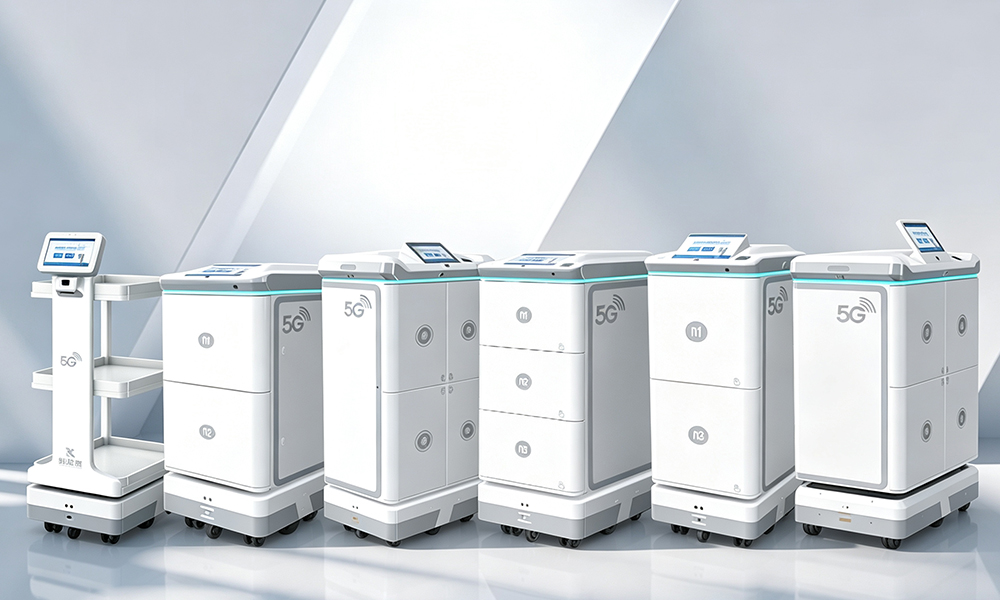
6)药品温控货箱:不是“加制冷”,而是“把冷链变成可验证的交付”
药品转运里,最敏感的不是速度,而是过程可控、可追溯。温控货箱设计建议围绕三件事:
温度稳定:保温结构、密封性、必要的主动控温模块,避免频繁开合导致温漂;
过程记录:温度曲线记录与异常报警(超温、开箱、长时间滞留),让交付“可验证”;
交接规范:到点提醒、身份确认、开箱权限管理,减少“放门口一会儿”的灰色流程。
在医院里,“把药送到”只是完成了物理动作,“把药按规范送到并可追溯”才是系统能力。
7)落地时最容易被忽略的细节:人机协作的边界要提前画好
任何多机协同方案,一旦进入真实病区,都会遇到同一个问题:人会改变路线,流程会临时变更,优先级会被情绪拉扯。
所以建议在上线前,把边界画清楚:
哪些任务必须机器人完成,哪些必须人工确认;
哪些区域机器人只能到缓冲点,由人员短驳;
护士站、治疗室门口如何设置“停靠线”,避免机器停在最碍事的位置;
异常怎么处理:电梯故障、门禁失败、通道拥堵、货箱异常,谁收到通知、多久响应、怎么闭环。
系统越忙,越需要“少争论、可执行”的规则。
医院的物流转运,从来不只是“搬东西”。它在大批量压力下,会直接暴露一家医院的组织能力:谁在等谁,谁在堵谁,谁在救火,谁在拖后腿。
医院要做的多机协同调度,真正的目标也不该是“让机器人看起来更酷”,而是让转运这条链路变得更稳:高峰不乱、紧急可插、瓶颈可控、冷链可验、续航可管。
如果你也在做医院物流机器人落地,最想先解决的是哪一类高峰场景——药房补给、手术室周转、还是标本送检?你把“最容易堵”的点,定义成电梯、走廊,还是门禁与交接?欢迎在评论区聊聊你的现场。